DSPOWER e qalile ka 2013 mme ke moetsi ea shebaneng le lipatlisiso le nts'etsopele, tlhahiso le thuto bakeng sa liroboto servos,liroboto tse bohlale servos, li-servos tsa drone, le lisebelisoa tse amanang le tsona.
Ho tloha ha e thehoa, re tsepamisitse maikutlo ho litlhoko tsa liroboto le li-drone servos, le lihlahisoa tse entsoeng le tse entsoeng tsa servo tse loketseng basebelisi ba liroboto.
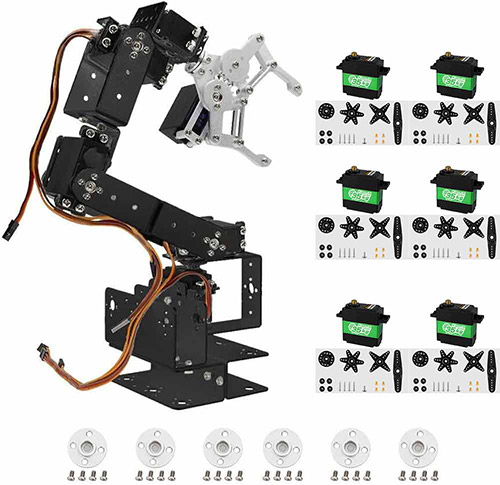
Kajeno, re tla arolelana tharollo ea rona ea letsoho la liroboto.
Letsoho la robotiki le etsa taolo ea ho sisinyeha, joalo ka ho kenya moea ka har'a skeleton ea tšepe, 'me servo ke molaoli ea nepahetseng ka mokhoa o makatsang. Lithupelong tsa R&D tsa DSPOWER, letsatsi le leng le le leng re bona likarolo tseo li fetotsoe ho tloha ho metako ho ba batjeko ba metjhini ba phelang.
Kajeno, ke batla ho u joetsa kamoo servo e etsang hore letsoho la robotiki le sebetse ka mokhoa o bonolo joalo ka letsoho la motho, le kenyelletsang likere tse nepahetseng tse kopanyang tse ling le kemiso e bohlale.
Kamoo Servo e Laolang lehlakoreng la Letsoho la Robotic
Servo e kenyelletsa sistimi e bohlale haholo ea maikutlo. Potentiometer e lekola boemo ba shaft ea tlhahiso ka nako ea nnete ha e fumana lets'oao la taolo. Ka mor'a ho bapisa boemo bona le sebaka se lebisitsoeng, hang-hang se fetola ho potoloha ha koloi.
Sena se tšoana le ho tšoara ntho ka letsoho ha u ntse u sirelelitse mahlo a hao, moo menoana ea hao e lulang e etsa liphetoho motsotsoana ho fihlela u e beha sebakeng se nepahetseng. Sesebediswa seo re se etseditseng ka bokgabane bakeng sa ho hlwekisa diroboto se sebedisa puisano ya serial ya TTL, e nolofalletsang lenonyeletso le leng le le leng ho tlaleha dintlha tsa boemo ka botsona.Sena se etsa bonnete ba hore ha letsoho la roboto le lula ka lehlakoreng le behiloeng esale pele, phoso e ka tlase ho likhato tse 0.5.
Lits'ebetsong tse sebetsang, lenonyeletso le leng le le leng letsohong la robotiki le tlameha ho hokahana ka li-angles tse fapaneng. Ka mohlala, ha u tšoara senoelo se sekameng, servo ea letsoho e tlameha ho lefella ho sekama ha likhato tse 15, ha servo ea mahetla e boloka likhato tse 30 tsa tšehetso.
Khokahano ena ea li-angle tse ngata e hloka hore li-servos li arabele kapele. Re sebelisa mochini oa lisebelisoa tsa tšepe o ka bolokang botsitso ba boemo leha e le ka tlase ho 85 kgf.cm ea torque, joalo ka ho eketsa mesifa e hananang le mokhathala letsohong la robotiki.
Hobaneng ho hlokahala hore li-servos tse ngata li sebetse hammoho?
Servo e le 'ngoe e ka finyella li-swings tse bonolo feela, leha ho le joalo letsoho la robotiki le tlameha ho sebetsa ka metsi a ho qetela a letsoho la motho. Ak'u nahane u tšoere pene 'me u ngola; ketso ena e hloka motsamao o hokahaneng oa letsoho, setsoe le mahetla.
Ho tse hlano tsa axis robotic vacuum cleaner e entsoeng ke molekane oa rona, sethaleng se ka pele sa li-servos tse kopanetsoeng li jara mojaro, li-servos tse kopanetsoeng tsa sethaleng tse bohareng li laola motsamao oa katoloso, 'me li-servos tsa mohato oa ho qetela li etsa metsamao e metle. Karohano ena ea mosebetsi e tšoana le sehlopha sa 'mino oa symphony pakeng tsa liletsa tse fapaneng.
Sistimi ea li-servo tse ngata, taolo ea nako e bohlokoa haholo. Re kile ra ba le nyeoe moo letsoho la robotiki le ileng la thothomela ha le ntse le tšoara lehe. Hamorao re ile ra fumana hore sena se bakiloe ke tieho ea 10 millisecond karabelong ea letsoho la letsoho le menoana. Ka ho ntlafatsa kabo ea lets'oao la PWM, re khonne ho fihlela khokahano e phethahetseng ea li-servos tsohle, joalo ka k'hoaere e koetlisitsoeng. Hona joale, tsamaiso ena e khona ho tšoara lehe le tala hantle ntle le ho le petsola.
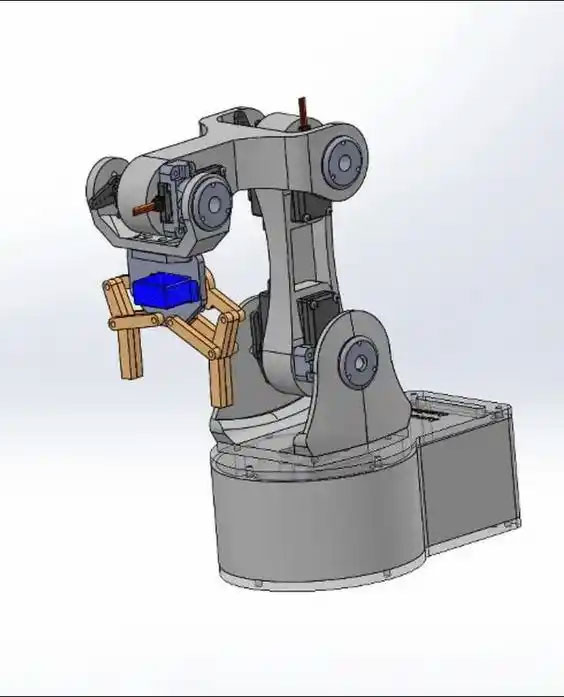
Torque ea servo e ama letsoho la robotiki joang?
Sena se tšoana le maikutlo a letsoho la motho le thothomelang.
Leha ho le joalo, torque e phahameng ha se kamehla e leng betere. Torque e feteletseng e eketsa tšebeliso ea matla hape e ka lebisa meahong e meholo. Li-servos tseo re li etselitseng liroboto tsa desktop li kafihlella ts'ebetso e thata haholo ka torque ea 6.3 kgf.cm. Ntho ea bohlokoa ke ho bapisa torque le litlhoko tsa mojaro tsa letsoho la robotiki, joalo ka ha u khetha enjene ea koloi, ha ho hlokahale hore kamehla u hahamalle matla a maholo a lipere.
Mokhoa oa ho khetha Mohlala oa Robotic Arm Servo
Ha u khetha mofuta oa servo, nahana ka boemo ba ts'ebetso ea roboto. Bakeng sa lits'ebetso tse hlokang ho qala le ho emisa khafetsa, ho khothaletsoa servo ea dijithale e nang le brake. Taba e 'ngoe ea bareki eo re kopaneng le eona e ne e kenyelletsa mohala oa tlhahiso o ikemetseng o neng o hlokaletsoho la roboto ho fihlela litopo tse 20 tse nepahetseng ka motsotso. Li-servos tse tloaelehileng tsa analog li ne li tla ba le liphoso tse ntseng li eketseha, athe li-servos tsa dijithale, ka sekhahla sa tsona se phahameng sa ho khatholla, li sebetsana hantle le bothata bona.
Litekanyo tse tšoanang le tsona ke tsa bohlokoa. Nakong e fetileng, bareki ba bang ba ne ba beha li-servos tse tloaelehileng matsohong a liroboto tse kopanetsoeng, e leng se ileng sa baka ho senyeha ha mocheso. Ka mor'a moo re ile ra hlahisa servo e entsoeng ka mokhoa o khethehileng oa 26mm gripper, e nyenyane ka 40% ha e ntse e boloka torque ea 3 kg·cm. Ho tšoana le ho roka liaparo bakeng sa letsoho la roboto—ho hlokahala hore le lumelle ho tsamaea ka bolokolohi ntle le ho hlepha haholo.
Liphapang tsa liprothokholo tsa taolo ea servo ke life?
Protocol ea PWM, e ts'oanang le conductor ea beat-beat, e fetisa litaelo ka bophara ba pulse, ha protocol ea serial ea TTL, joalo ka moqoqo, e ka fetisa liparamente tse rarahaneng. Ka laboratoring ea DSPOWER, hangata re bapisa liprothokholo tsena tse peli.
PWM e loketse sebaka se bonolo sa ho laola lintlha, joalo ka ho khantša kapa ho tima lebone ha u ntse uTTL e ka fumana ka nako e le 'ngoe matšoao a mangata a maikutlo, joalo ka boemo, mocheso, le hona joale.
Hajoale, libetsa tse ngata tsa liroboto li ntse li sebelisa liprothokholo tse nyalisitsoeng, joalo ka projeke ea rona ea liroboto tsa bionic. Metsamao ea mantlha e sebelisa taolo ea PWM ho netefatsa ts'ebetso ea nako ea nnete, ha tokiso e ntle le TTL e fetisa lintlha tse qaqileng.
Sena se tšoana le ho khanna koloi, moo u hlokang ho sebelisa pedals ho laola lebelo le dashboard ho beha leihlo boemo. Tlhophiso ena e feto-fetohang e lumella matsoho a robotiki ho ikamahanya le maemo a ntseng a rarahana a ho sebetsa.
Mokhoa oa ho Ntlafatsa Taolo ea Servo e Nepahetseng
Ho ntlafatsa ho nepahala ho hloka ka bobeli hardware le software. Ho Hardware, re sebelisa likere tse entsoeng ka nepo tsa 0.1mm ho fokotsa phetisetso ea morao-rao. Moreki o tlalehile2mm e tsitsitseng e sisinyeha qetellong ea letsoho la robotiki. Ka mor'a lipatlisiso, re ile ra fumana hore sena se bakoa ke "gear meshing backlash".
Ka ho nkela likere sebaka ka sebopeho sa helical gear, taba e ile ea rarolloa. Sena se tšoana le motsamao oa oache: ho nepahala ha gear ka 'ngoe ho ama ho boloka nako ka kakaretso.
Ntho ea bohlokoa ka ho tšoanang ke software. Sistimi ea rona e khahlanong le ho sisinyeha e bolela esale pele hore na ho sisinyeha ha letsoho la robotiki e tla ba joang 'me e le buseletsa esale pele. Ka mohlala, nakong eo motho a emeng maemong a tšohanyetso, e hlahisa lets'oao le rekoang ho thibela ho thunya ho feteletseng ho bakoang ke ho se tsitse, feela joalokaha mokhanni ea nang le phihlelo a palama mariki ka bonolo e le hore a eme hamonate, a sa sitisoe.
Nako ea poso: Oct-23-2025